Physical AI

Definition, Funktionsweise & Bedeutung für die Industrie

Dass Physical AI gerade jetzt den Sprung in die Praxis schafft, liegt an drei Entwicklungen, die gleichzeitig zusammentreffen. Erstens gibt es inzwischen Foundation-Modelle für die Robotik. Sie lernen allgemeine Fähigkeiten wie Greifen oder Navigieren, statt für jede Aufgabe einzeln programmiert zu werden. Zweitens können Roboter in Simulationen und mit synthetischen Daten millionenfach üben, bevor sie in der realen Halle arbeiten. Drittens sind Sensoren, Antriebe und Rechenleistung im Gerät deutlich preiswerter und leistungsfähiger geworden. Der größte Teil industrieller Wertschöpfung entsteht nicht am Bildschirm, sondern in Produktion, Lager und Intralogistik. Dort konnte KI bisher kaum helfen, weil ihr das Verständnis für physische Abläufe fehlte.

5 min Lesezeit
KÜNSTLICHE INTELLIGENZ IN PHYSISCHEN SYSTEMEN

Was ist Physical AI?

Physical AI ist künstliche Intelligenz, die als „Gehirn“ in physischen Systemen arbeitet: in Industrierobotern, autonomen mobilen Robotern, humanoiden Robotern oder Fahrzeugen. Sie lernt aus Daten, wie sich ein Objekt beim Greifen verhält, wie viel Kraft ein Handgriff braucht oder wie sich Menschen im Raum bewegen. Daraus leitet sie Vorhersagen und Handlungen ab. Zu den physikalischen Zusammenhängen, die ein solches System verstehen muss, gehören Reibung, Gewicht und Trägheit sowie Ursache und Wirkung einer Bewegung.

FORMEN DER INTELLIGENZ

Physical AI, Generative AI & Embodied AI im Vergleich

Generative AI versteht Zusammenhänge und erzeugt daraus digitale Inhalte wie Texte, Bilder oder Code; typische Beispiele sind Chatbots, Bildgeneratoren und Copiloten. Agentic AI geht einen Schritt weiter: KI-Agenten planen mehrstufige Aufgaben selbstständig und nutzen dafür digitale Werkzeuge, etwa für Recherchen oder Abläufe in Software. Beide bleiben jedoch im Digitalen. Physical AI überträgt Wahrnehmung, Verständnis und Planung in die reale Welt. Ihr Ergebnis ist keine Antwort auf dem Bildschirm, sondern eine physische Bewegung, etwa die eines Lagerroboters, eines Greifroboters oder eines humanoiden Roboters. Physical AI ist der breitere, anwendungsorientierte Begriff, der sich in der Industrie durchgesetzt hat. Embodied AI stammt aus der Forschung und wird oft synonym verwendet.

PHYSICAL AI WIRD JETZT MARKTREIF

Wie ist ein Physical-AI-System aufgebaut?

Dass Physical AI gerade jetzt den Sprung in die Praxis schafft, liegt an drei Entwicklungen, die gleichzeitig zusammentreffen. Erstens gibt es inzwischen Foundation-Modelle für die Robotik. Sie lernen allgemeine Fähigkeiten wie Greifen oder Navigieren, statt für jede Aufgabe einzeln programmiert zu werden. Zweitens können Roboter in Simulationen und mit synthetischen Daten millionenfach üben, bevor sie in der realen Halle arbeiten. Drittens sind Sensoren, Antriebe und Rechenleistung im Gerät deutlich preiswerter und leistungsfähiger geworden. Der größte Teil industrieller Wertschöpfung entsteht nicht am Bildschirm, sondern in Produktion, Lager und Intralogistik. Dort konnte KI bisher kaum helfen, weil ihr das Verständnis für physische Abläufe fehlte.  

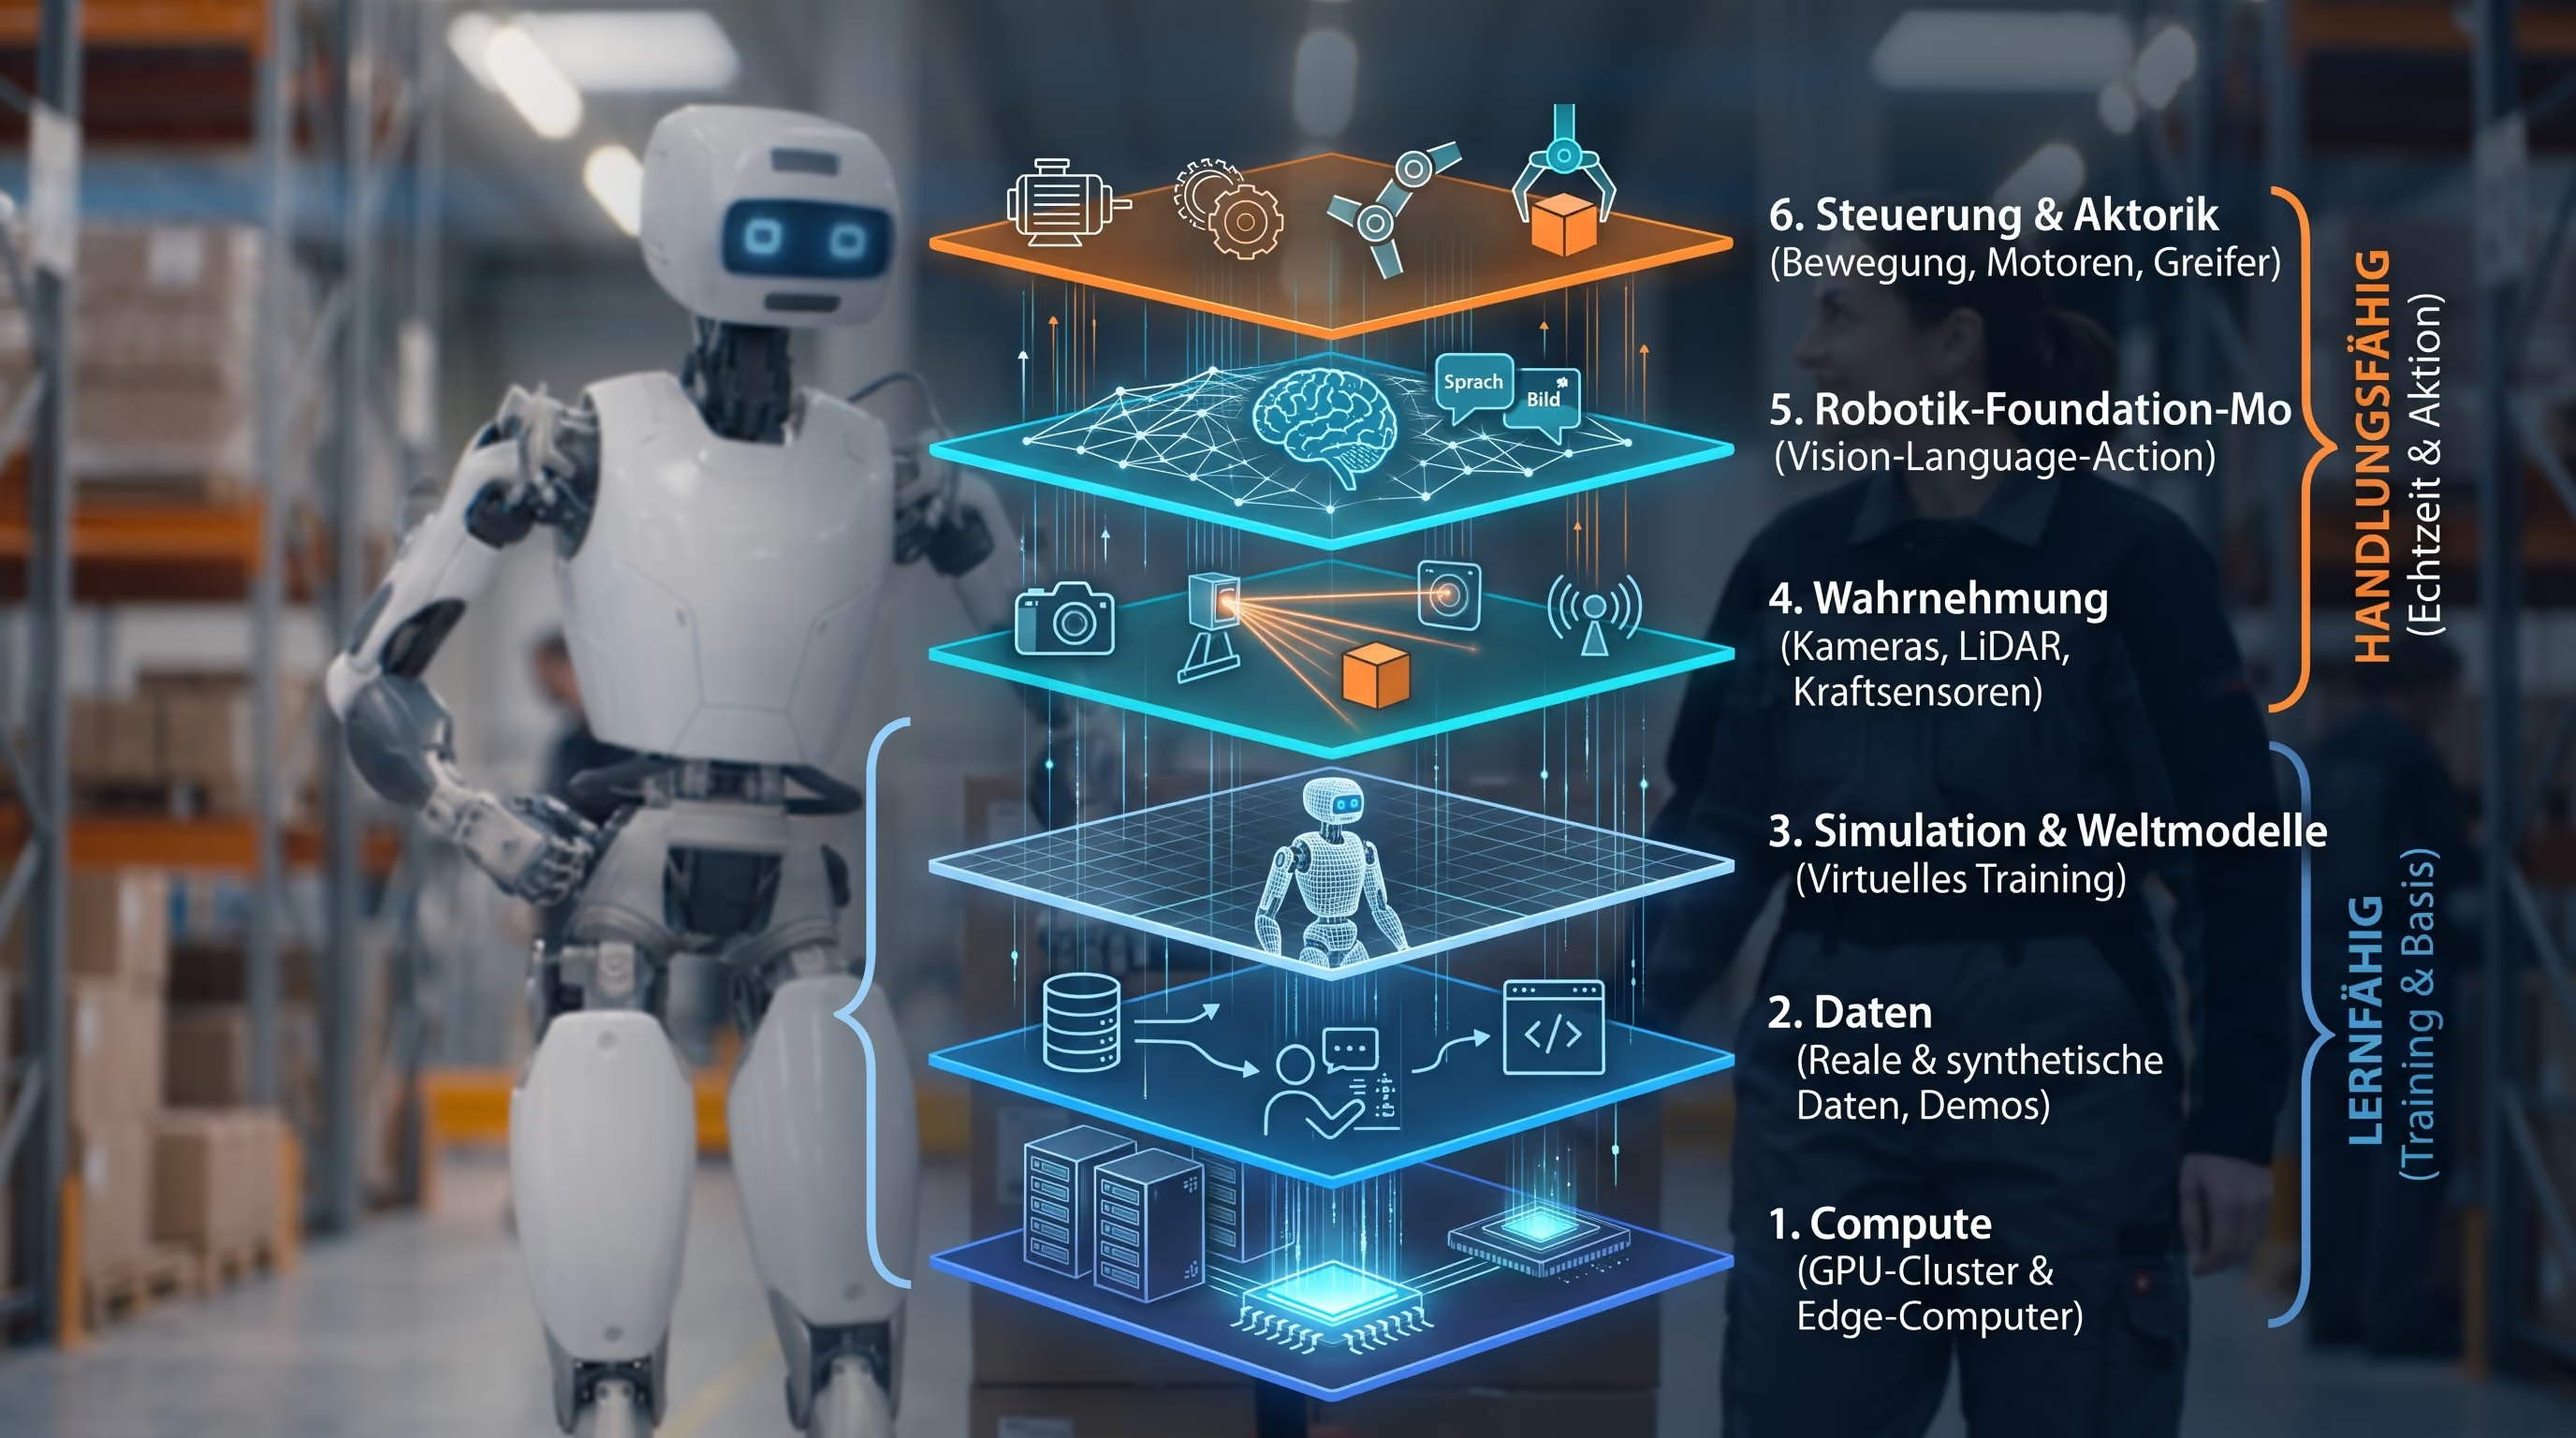
Ein Physical-AI-System besteht aus mehreren technischen Schichten, die zusammen als Physical-AI-Stack bezeichnet werden. Die unteren drei Schichten machen das System lernfähig, die oberen drei machen es handlungsfähig. Das Fundament bildet die Rechenleistung: GPU-Cluster im Rechenzentrum trainieren die Modelle, während ein kompakter Edge-Computer im Roboter sie in Echtzeit ausführt. Darauf bauen die Daten auf, aus denen ein Roboter lernt, von Teleoperation über menschliche Demonstrationen und reale Prozessdaten bis zu synthetischen Daten. Die dritte Schicht sind Simulationen und Weltmodelle, in denen Roboter virtuell üben, bevor sie real eingesetzt werden. Im Roboter selbst arbeiten die drei oberen Schichten. Die Wahrnehmung erfasst Umgebung und eigenen Körper über Kameras, Tiefensensoren, LiDAR sowie Kraft- und Tastsensoren. Robotik-Foundation-Modelle wie Vision-Language-Action-Modelle übersetzen Kamerabild und Anweisung in Bewegung. Steuerung und Aktorik setzen diese Entscheidung schließlich mit Bewegungsplanung, Motoren, Gelenken und Greifern physisch um.
EINSATZ VON PHYSICAL AI

Warum Physical AI reale Prozessdaten braucht

Erste reale Anwendungen entstehen vor allem in der Fertigung und der Intralogistik: bei der Kommissionierung, beim Transport von Behältern und bei der Materialbereitstellung an der Linie. Weitere Felder sind autonome Fahrzeuge und das Gesundheitswesen. Die meisten Einsätze sind heute Pilotprojekte mit klar abgegrenzten Aufgaben. Physical AI ist nur so gut wie ihr Verständnis der Arbeit, die sie übernehmen soll. ERP- und Lagerverwaltungssysteme zeigen, was erledigt wurde, aber nicht, wie die manuelle Arbeit im Detail abläuft. Deshalb sollte vor jedem Physical-AI-Projekt mit Daten geklärt sein, wo sich Automatisierung lohnt, wo sie Menschen am meisten entlastet und wie sich ihr Erfolg später belegen lässt. Wo sich Automatisierung lohnt, zeigen objektive Daten zu Zeitanteilen, Wegen und Wiederholungen. Wo sie Menschen am meisten entlastet, machen Ergonomiedaten sichtbar, etwa schweres Heben, ungünstige Körperhaltungen und hohe Wiederholraten. Und ob sich ein Roboter gelohnt hat, lässt sich nur mit einer Ausgangsmessung vor der Einführung belegen.