Wie ist ein humanoider Roboter technisch aufgebaut?
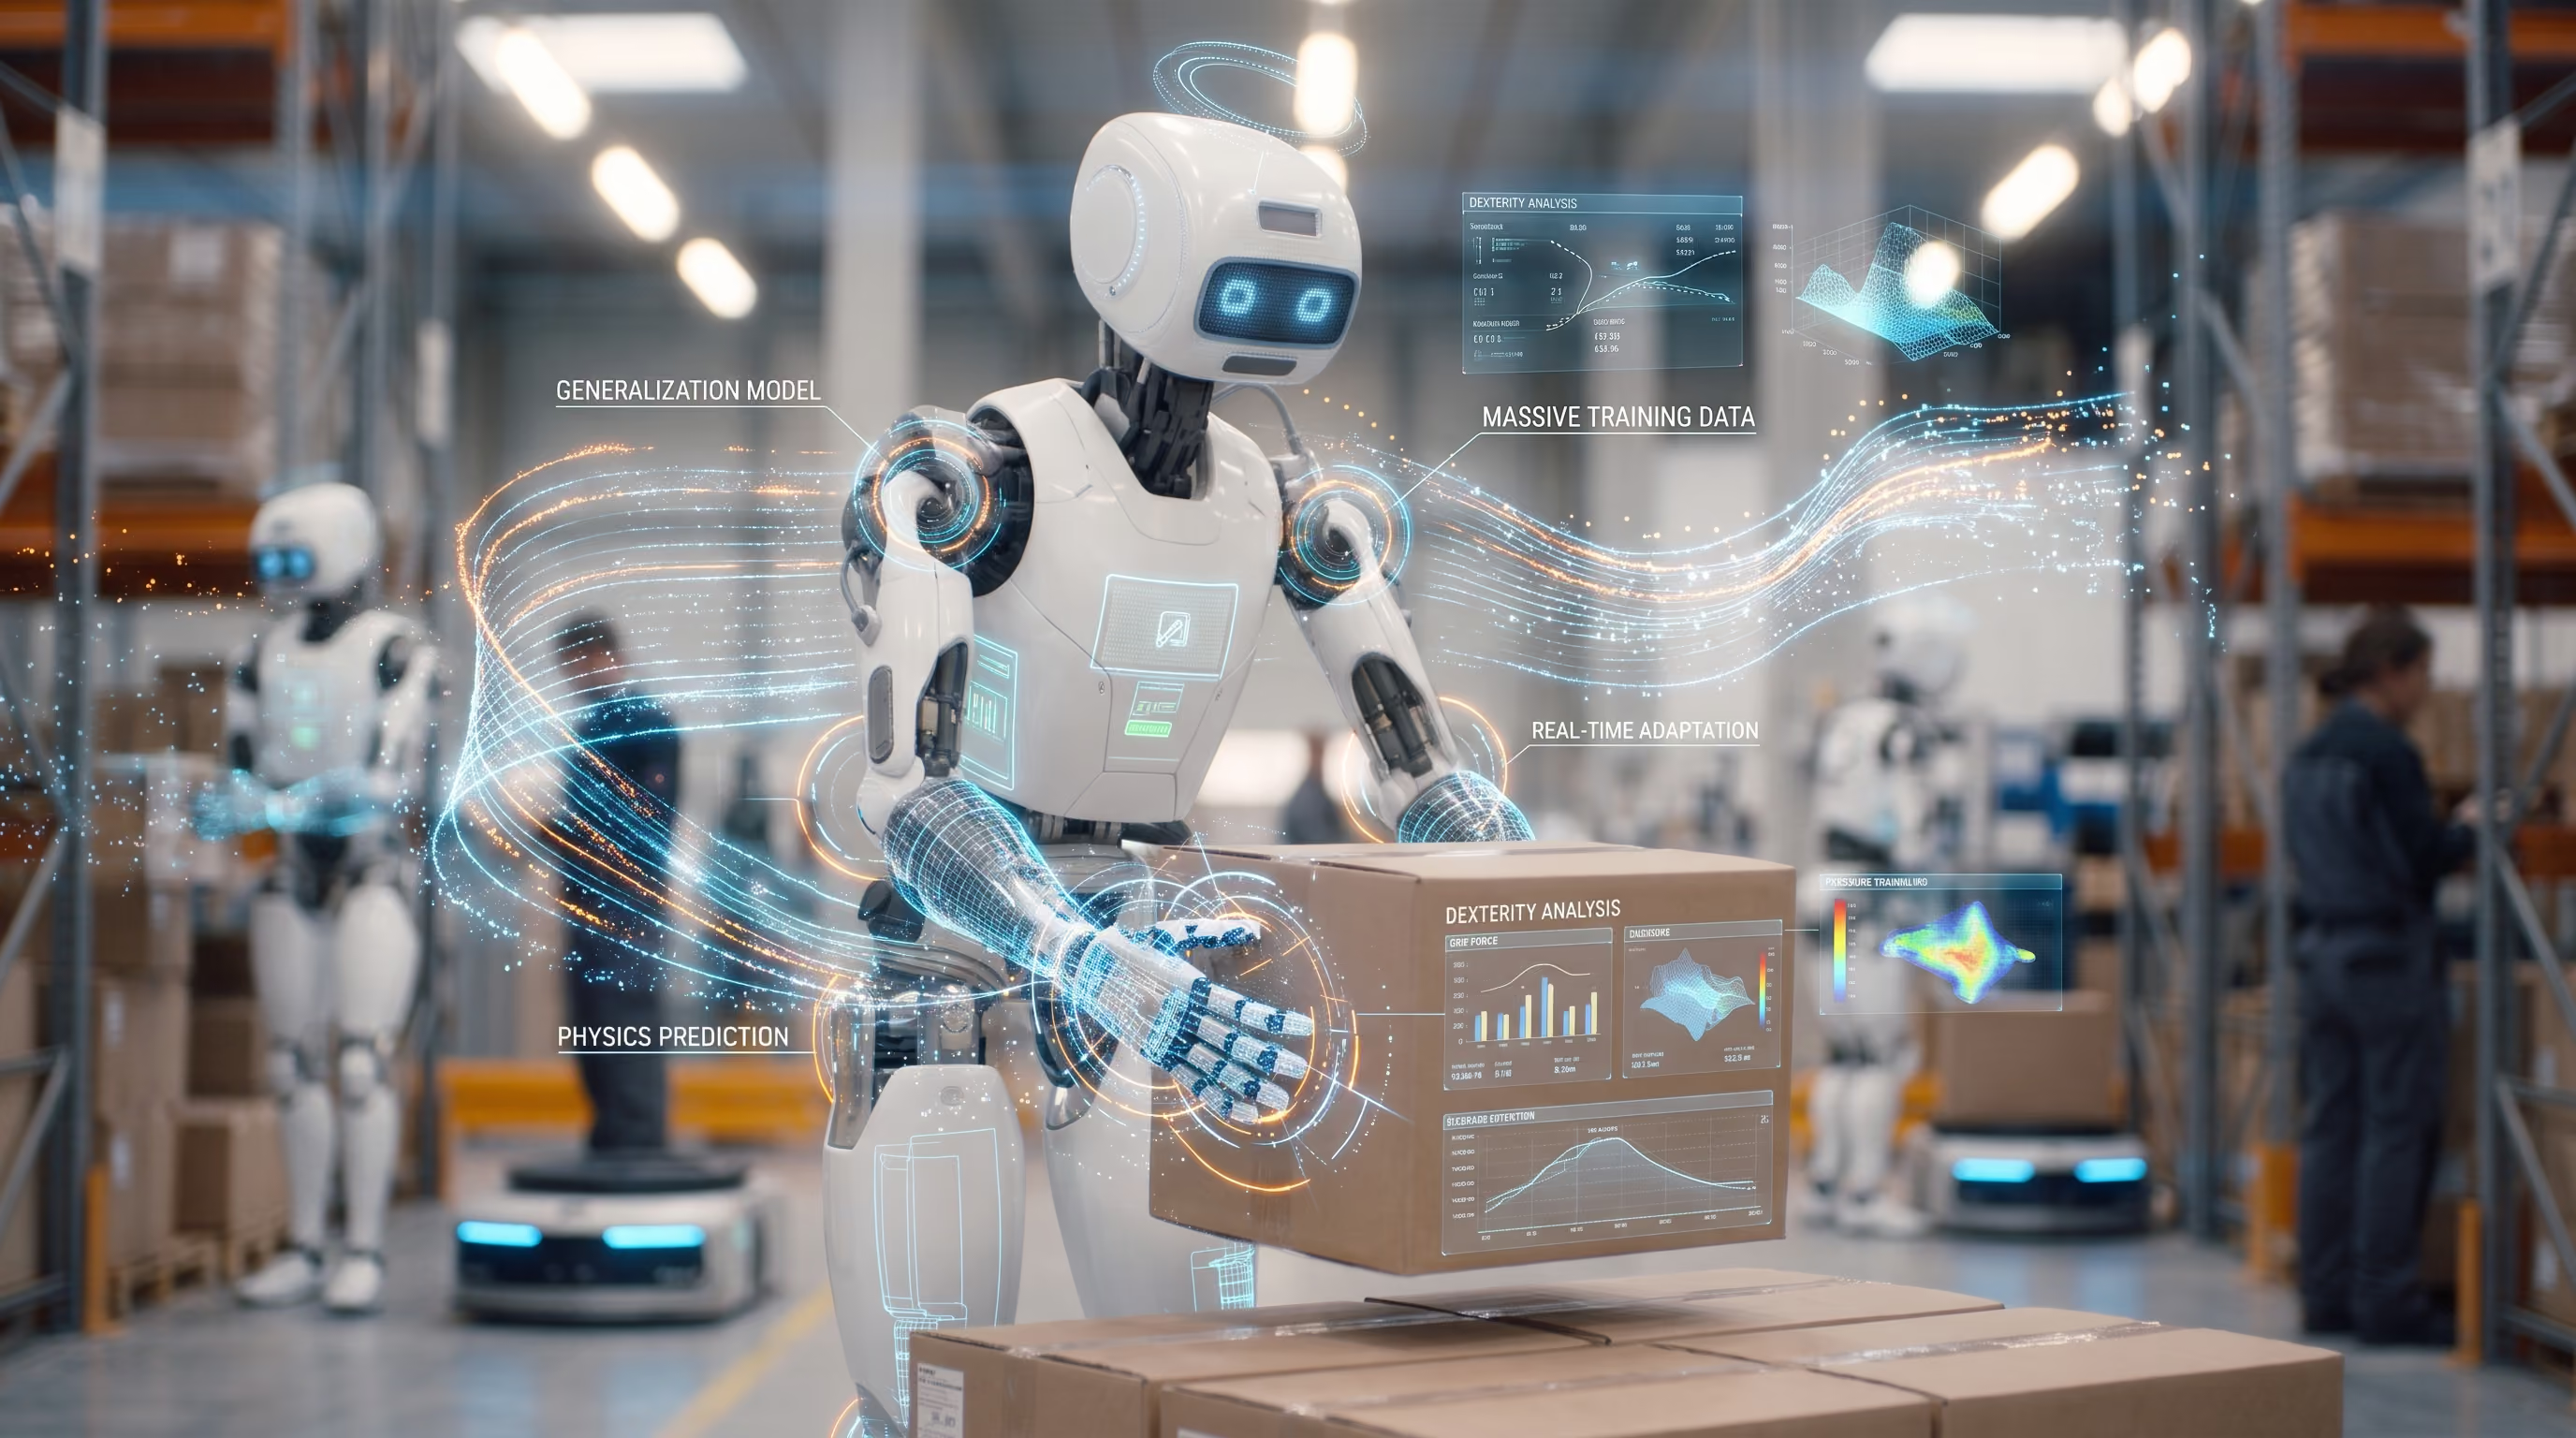
Ein humanoider Roboter ist im Kern ein Physical-AI-System in Menschengestalt, bei dem Körper, Sinne und ein lernendes „Gehirn“ in Echtzeit zusammenarbeiten müssen. Sein Körper hat typischerweise mehrere Dutzend Gelenke, sogenannte Freiheitsgrade. Jedes davon braucht einen Aktuator aus Motor, Getriebe und Sensorik, der kompakt und kraftvoll, aber zugleich nachgiebig genug für den sicheren Umgang mit Menschen und Objekten sein muss. Zu den größten technischen Herausforderungen gehört die Hand. Um Werkzeuge zu nutzen oder unterschiedliche Teile zu greifen, braucht sie viele Freiheitsgrade sowie Kraft- und Tastsensorik auf engstem Raum. Für das zweibeinige Gehen ist eine permanente Balanceregelung nötig, die heute häufig mit Reinforcement Learning in der Simulation trainiert und anschließend auf den echten Roboter übertragen wird. Die Umgebung erfasst der Roboter über Kameras, Tiefensensoren und teils LiDAR, die eigene Lage über Inertialsensoren und Gelenkencoder. Als „Gehirn“ dienen Robotik-Foundation-Models wie Vision-Language-Action-Modelle, die auf einem Edge-Computer im Roboter laufen und aus Bildern und Anweisungen Bewegungen erzeugen. Die Einsatzdauer begrenzt der Akku, weshalb für den Mehrschichtbetrieb Schnellladen oder selbstständig wechselbare Akkus entwickelt werden.
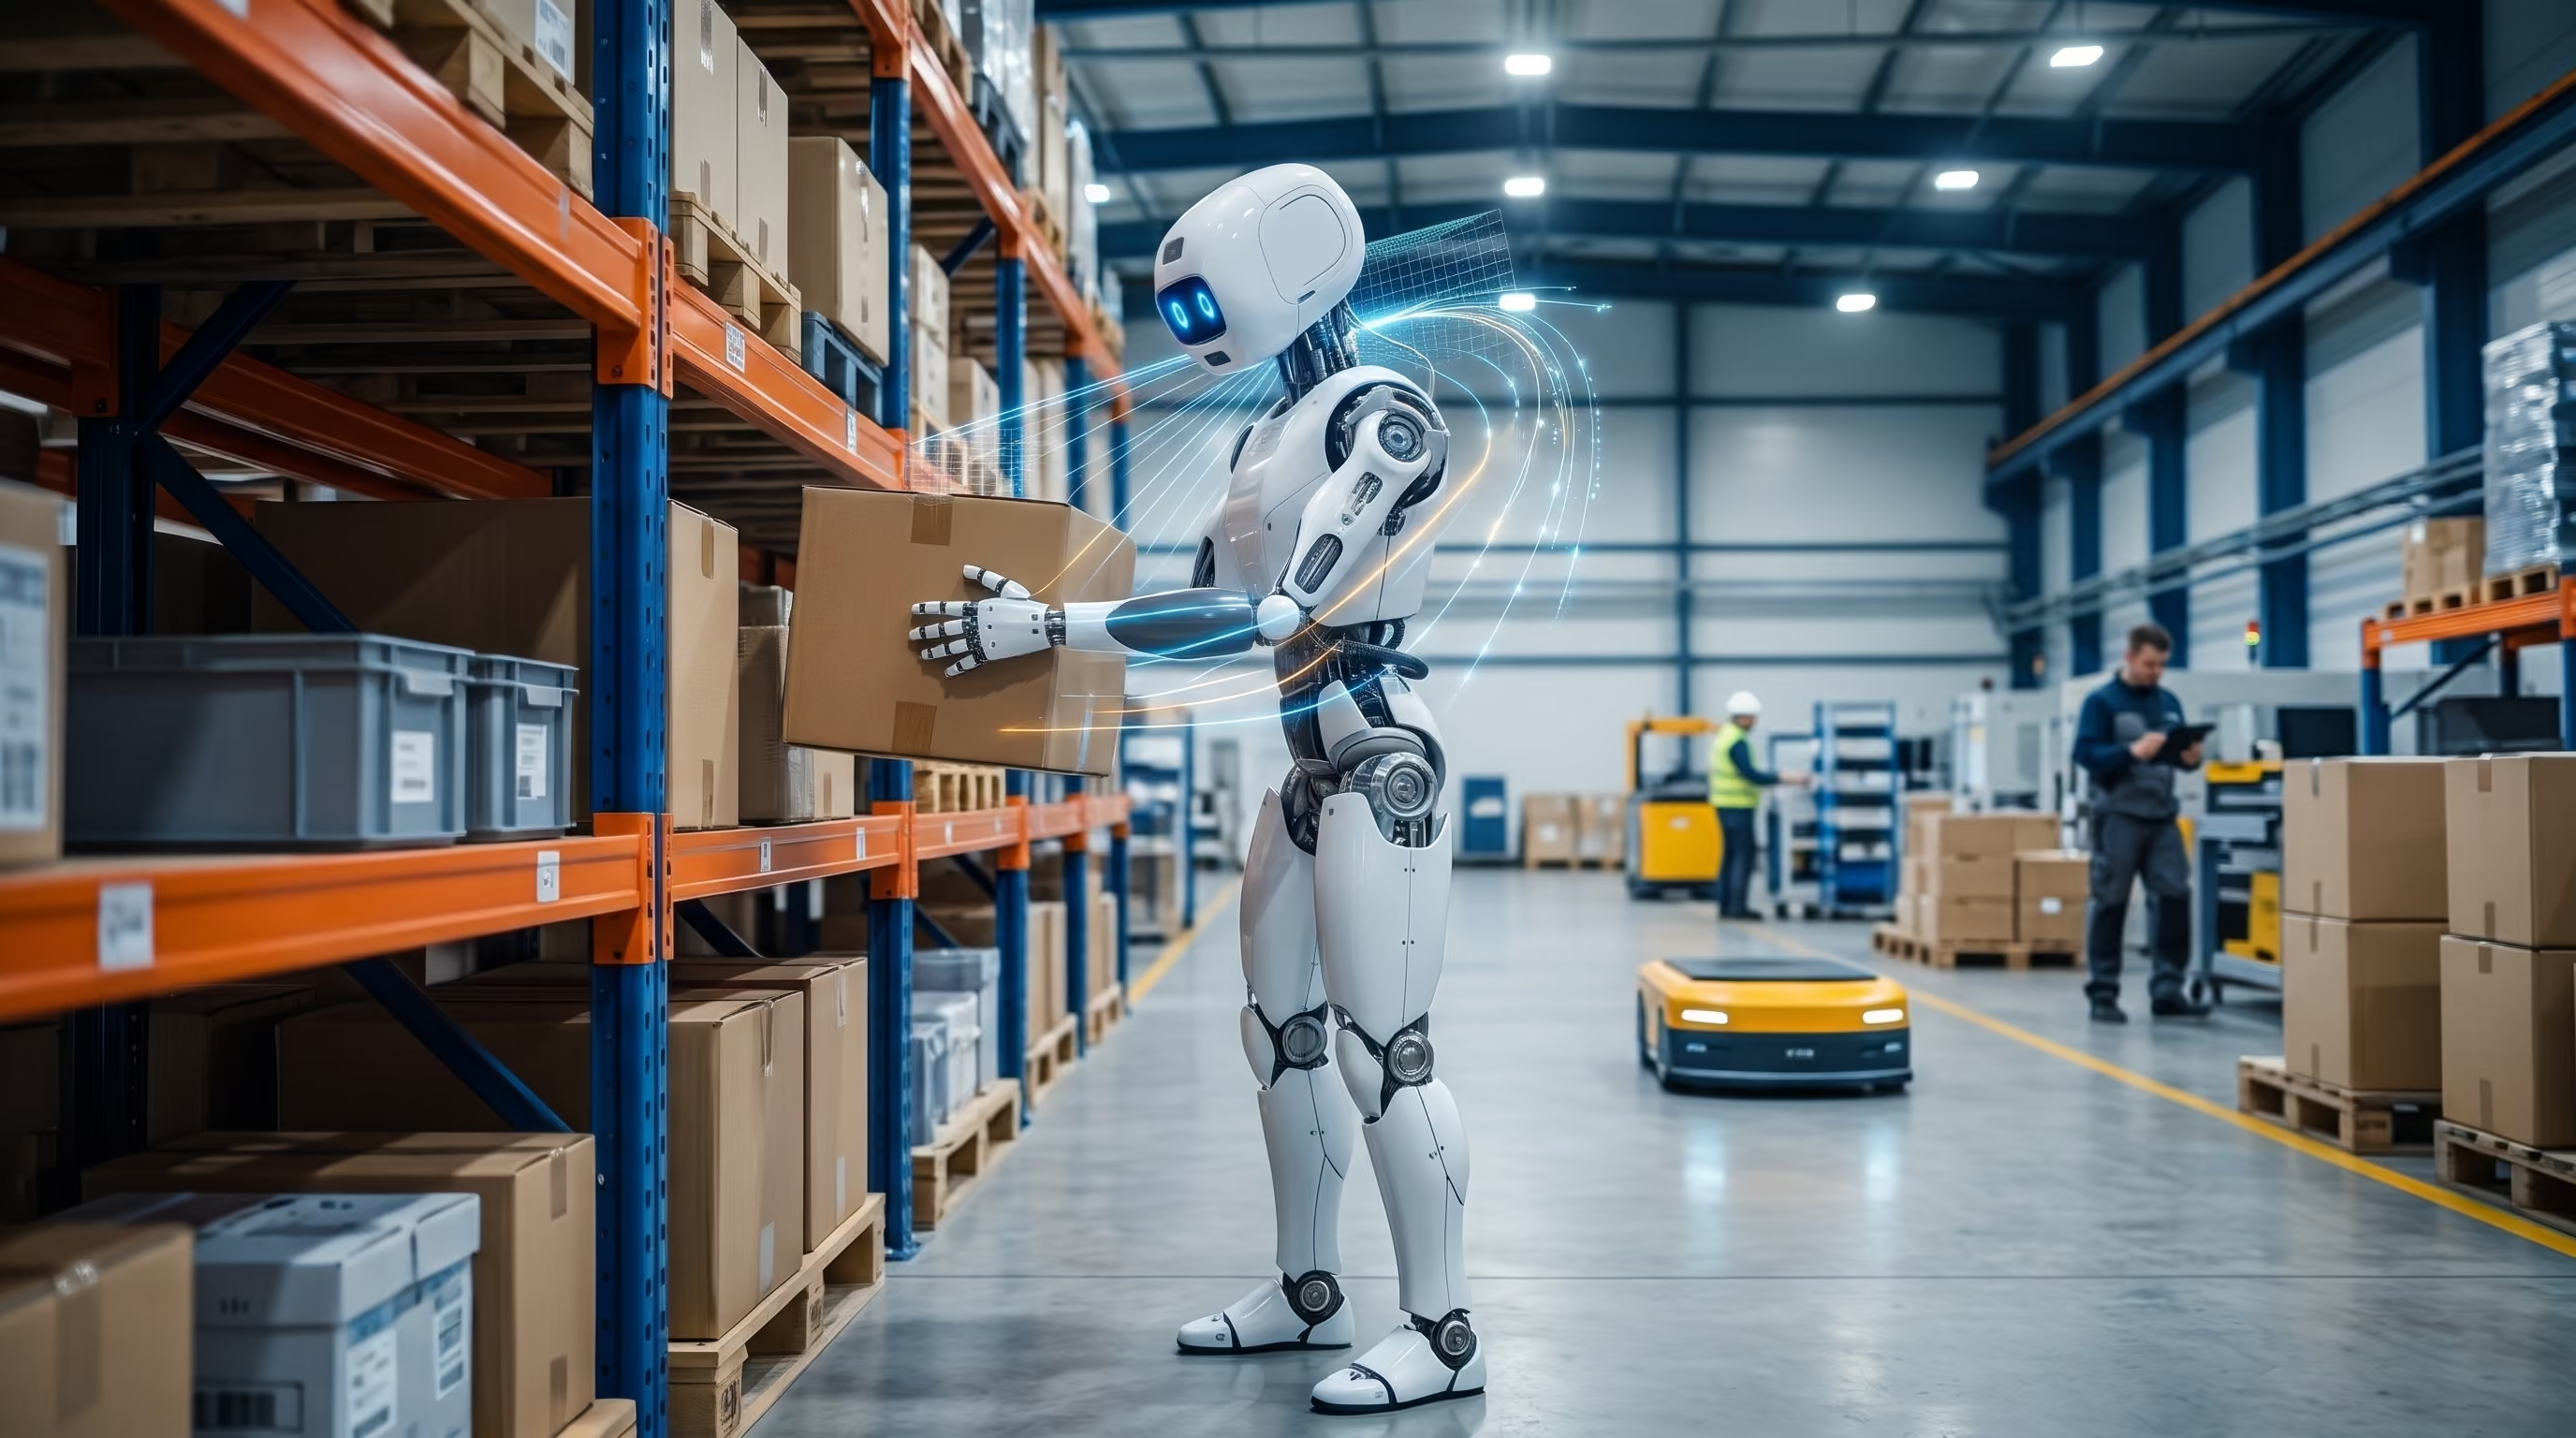
Die bekanntesten Pilotprojekte laufen in der Automobilindustrie und der Kontraktlogistik, etwa bei BMW, Mercedes-Benz und GXO. Im BMW-Werk Leipzig halten die Akkus je nach Tätigkeit etwa drei bis vier Stunden und werden vom Roboter selbstständig gewechselt. Übernommen werden wiederholbare Tätigkeiten in strukturierter Umgebung: Behälter bewegen, Teile einlegen, Material bereitstellen. Unabhängige Daten zu Taktzeiten, Ausfallraten und Wirtschaftlichkeit sind bisher rar; viele Zahlen stammen von den Herstellern.