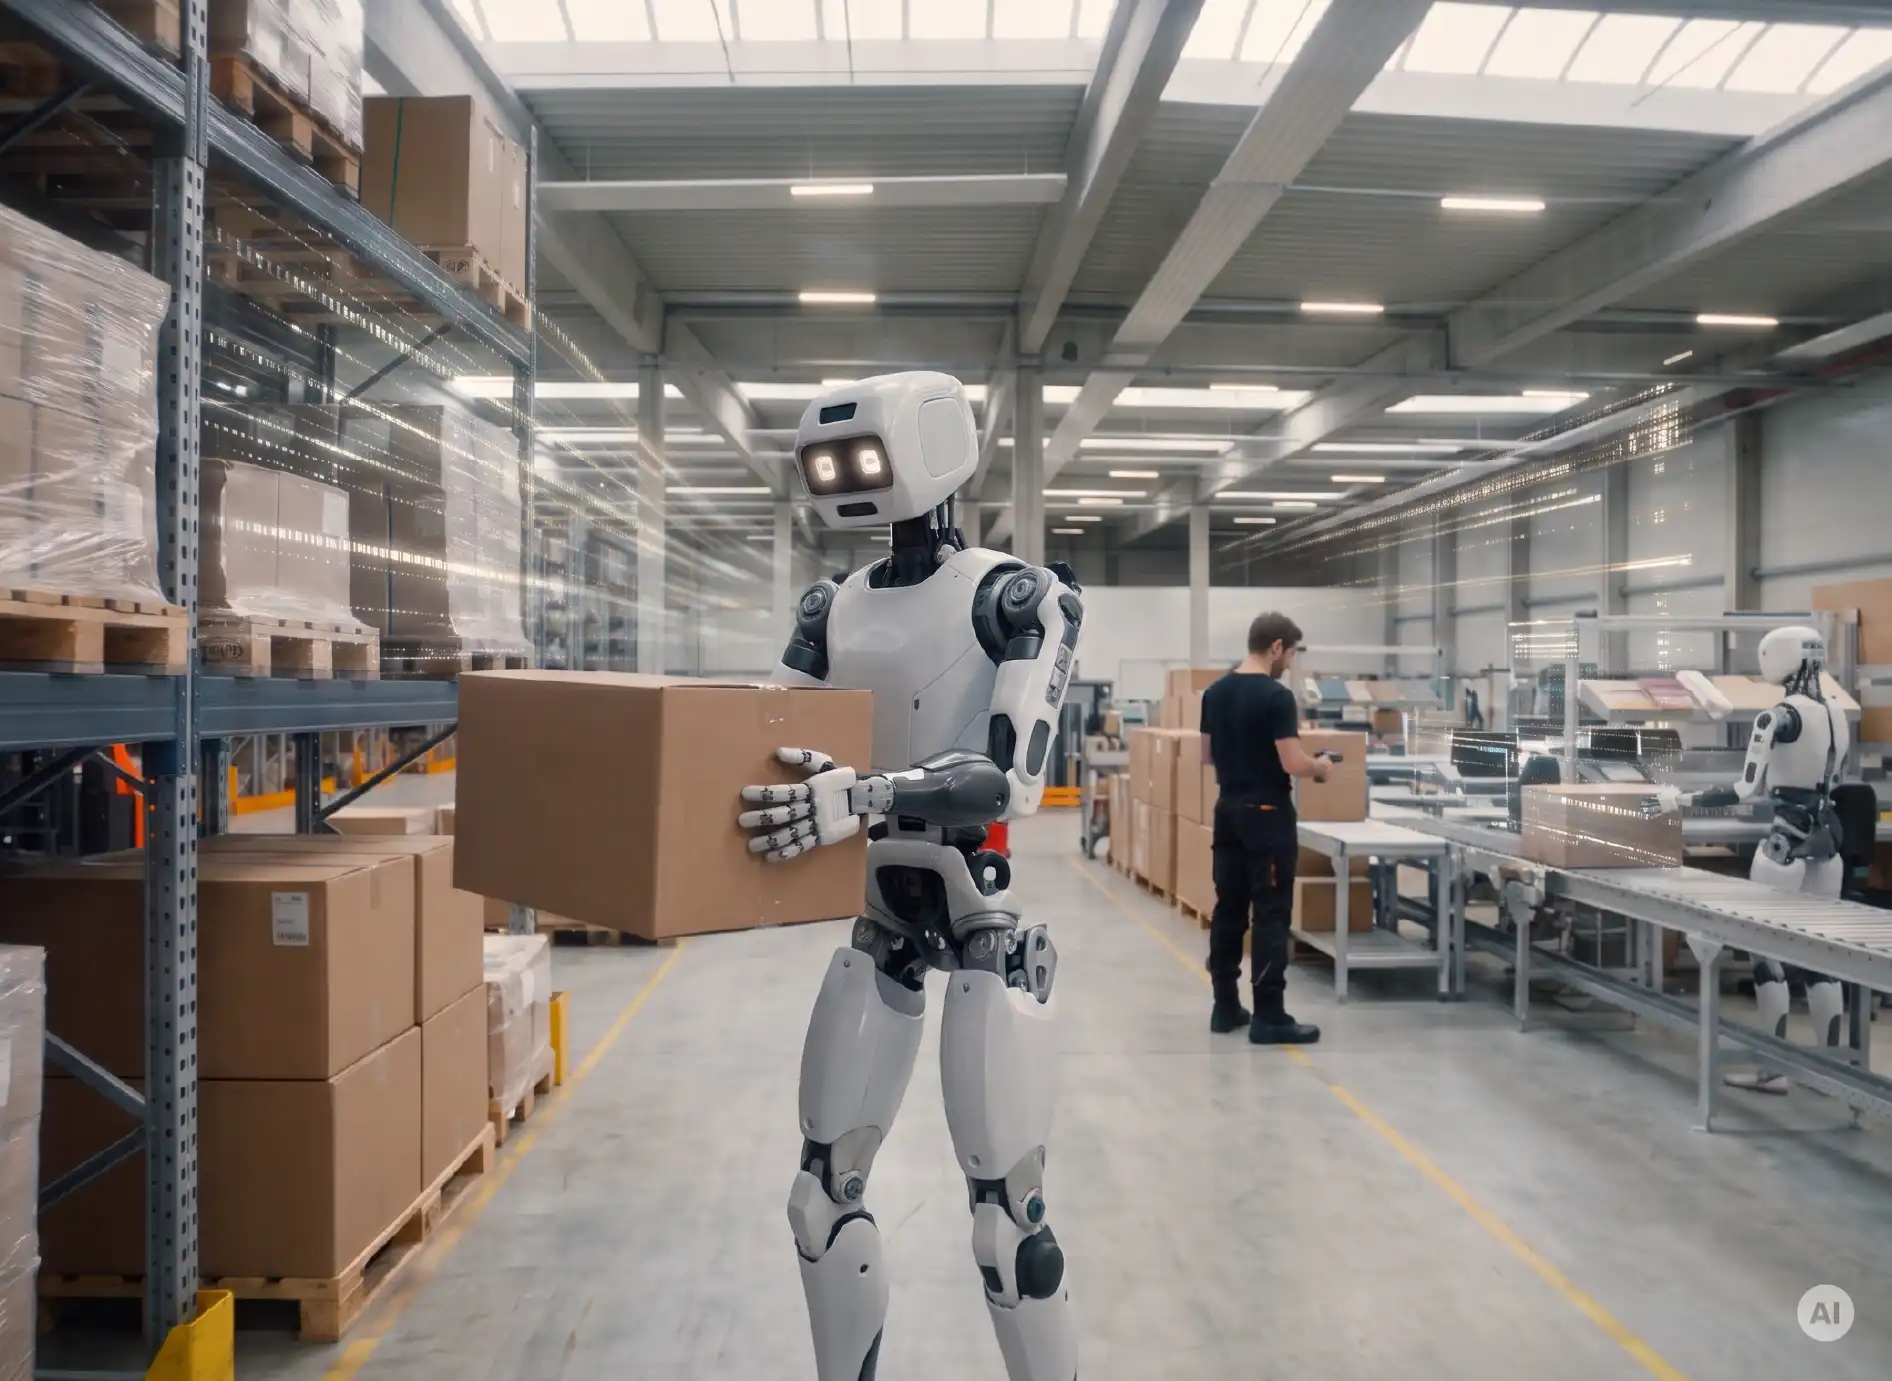
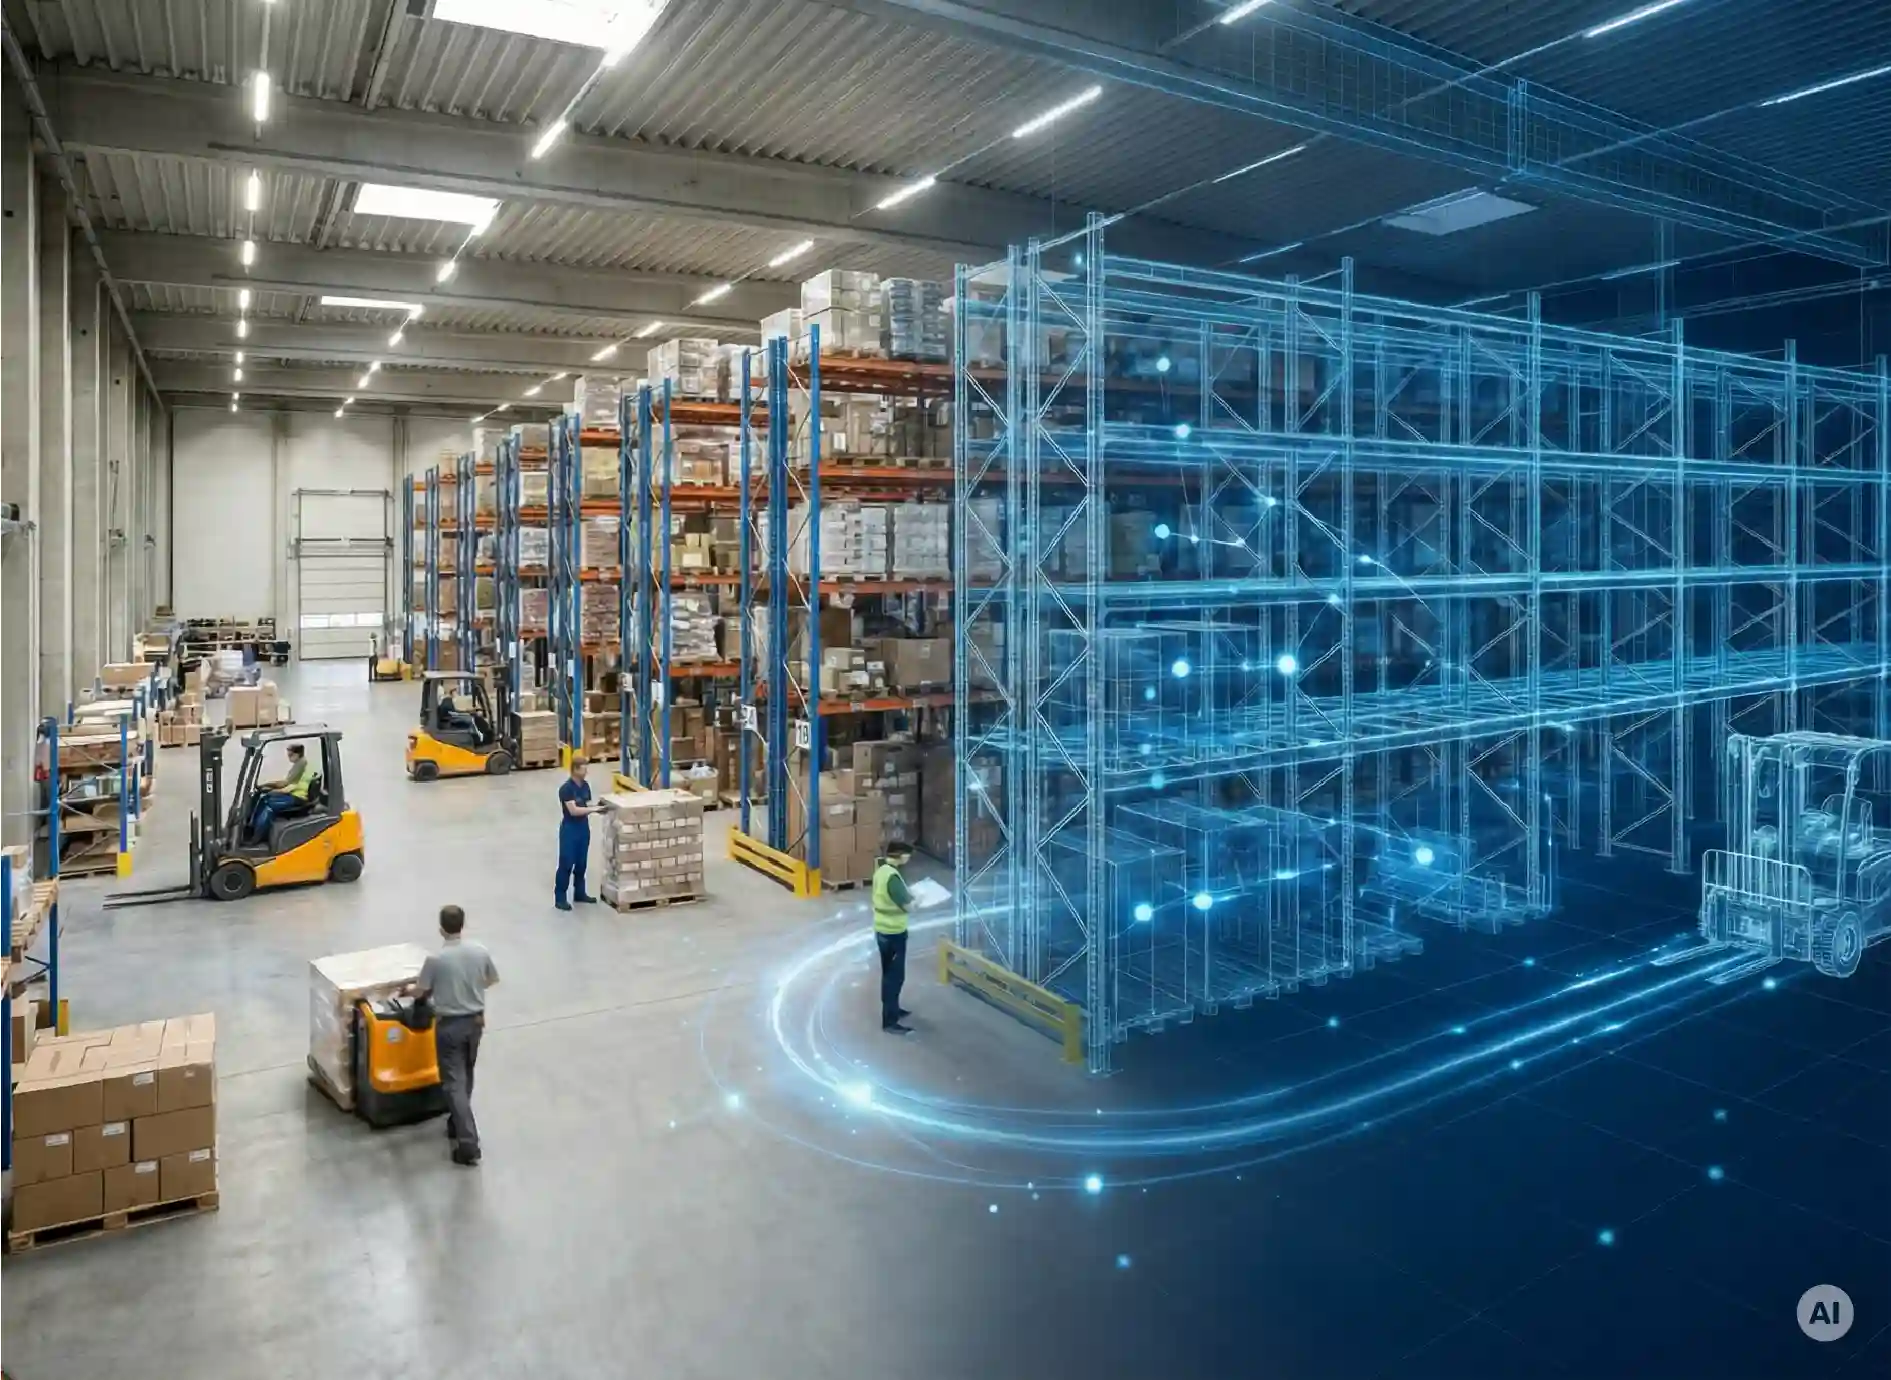
Hinter humanoiden Robotern und autonomen Systemen steckt weit mehr als ein einzelnes KI-Modell, nämlich ein Zusammenspiel aus sechs technologischen Schichten von der Rechenleistung bis zur physischen Bewegung. Wir erklären, was jede Schicht des Physical-AI-Stacks leistet, und zeigen, warum aus unserer Sicht Daten aus der realen Arbeitswelt der größte Engpass der Branche sind.
11/10/2026
8
Minuten Lesezeit
Humanoide Roboter, autonome mobile Roboter und selbststeuernde Produktionsanlagen wirken auf den ersten Blick wie eigenständige Technologien. Tatsächlich sind sie das Ergebnis vieler technologischer Bausteine, die eng zusammenspielen müssen. Damit eine Maschine ihre Umgebung wahrnehmen, Entscheidungen treffen und physische Aufgaben ausführen kann, braucht sie weit mehr als ein KI-Modell: Rechenleistung, Daten, Simulation, Sensorik, lernende Modelle und präzise Mechanik. Dieses Zusammenspiel wird als Physical-AI-Stack bezeichnet. In diesem Beitrag zerlegen wir den Stack in sechs Schichten, erklären, was jede davon leistet, und zeigen, wo aus unserer Sicht der größte Engpass der Branche liegt. Was Physical AI grundsätzlich ist, lesen Sie in unserem Beitrag Physical AI: Die nächste Evolutionsstufe der künstlichen Intelligenz.
Was ist der Physical-AI-Stack?
Der Physical-AI-Stack ist ein Schichtenmodell, das alle Technologien beschreibt, die ein autonom handelndes System braucht: von der Rechenleistung und den Trainingsdaten bis zur physischen Bewegung. Im Gegensatz zu klassischer Software, die nur digitale Informationen verarbeitet, muss ein Physical-AI-System seine Umgebung erfassen, sie interpretieren, entscheiden, handeln und aus dem Ergebnis lernen.
Technisch lassen sich dabei zwei Kreisläufe unterscheiden
Der Trainingskreislauf läuft vor dem Einsatz, meist im Rechenzentrum. Hier lernen KI-Modelle aus realen und synthetischen Daten, oft in Simulationen.
Der Laufzeitkreislauf läuft im Roboter selbst, in Echtzeit: wahrnehmen, entscheiden, handeln, Ergebnis messen, wieder wahrnehmen.
Beide sind verbunden: Daten aus dem realen Betrieb fließen zurück ins Training und verbessern die nächste Modellversion.
Warum ein Schichtenmodell hilft
Physical AI ist weder ein einzelnes Produkt noch eine einzelne Technologie. Wer die Schichten kennt, kann Produktankündigungen, Marktbewegungen und Investitionsentscheidungen besser einordnen: Ein neues Robotik-Modell, ein neuer Edge-Chip und eine neue Roboterhand sind Fortschritte auf völlig unterschiedlichen Ebenen. Das Modell macht sichtbar, wo ein Unternehmen tatsächlich Neues leistet und wo nur ein Baustein von vielen ausgetauscht wurde.
Die sechs Schichten des Physical-AI-Stacks
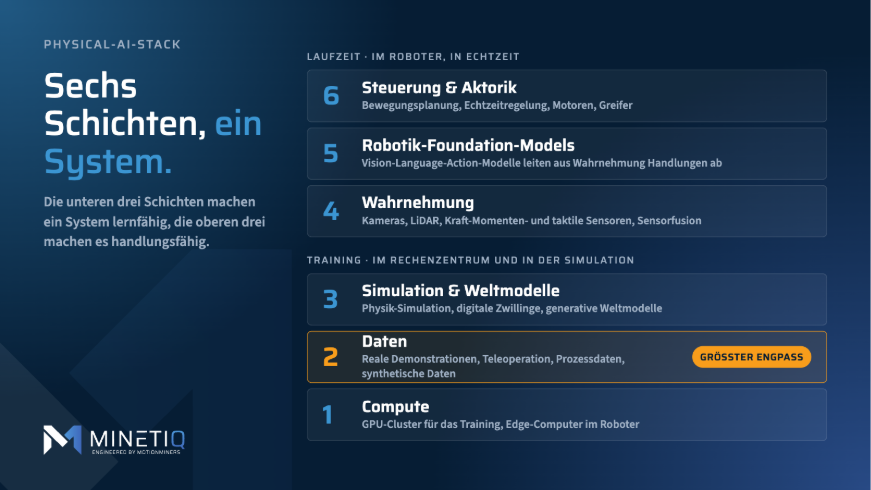
Die unteren drei Schichten machen ein System lernfähig, die oberen drei machen es handlungsfähig. Compute, Daten sowie Simulation und Weltmodelle bilden das Fundament für das Training. Wahrnehmung, Robotik-Foundation-Models sowie Steuerung und Aktorik bilden den Kreislauf, der im Roboter in Echtzeit abläuft.
1. Compute: Rechenleistung für Training und Echtzeit
Physical AI braucht zwei grundverschiedene Arten von Rechenleistung:
Im Rechenzentrum trainieren große GPU-Cluster Modelle mit enormen Datenmengen und berechnen Simulationen.
Im Roboter selbst arbeitet ein kompakter, energieeffizienter Edge-Computer, der die trainierten Modelle in Echtzeit ausführt.
Die Anforderungen unterscheiden sich deutlich. Im Training zählt Rohleistung, im Roboter zählen geringe Latenz, Energieeffizienz und Ausfallsicherheit. Ein Roboter kann nicht auf eine Antwort aus der Cloud warten, wenn er gerade einen Gegenstand greift oder einem Menschen ausweichen muss.
2. Daten: das Rohmaterial jedes Modells
Robotik-Modelle lernen aus Daten, und genau hier liegt der größte Unterschied zu Sprachmodellen. Für Text gibt es das Internet, für physische Handlungen gibt es kein vergleichbares Archiv. Jede Bewegung, aus der ein Roboter lernen soll, muss erst erfasst werden. Die wichtigsten Quellen sind:
Teleoperation: Ein Mensch steuert den Roboter fern, und das System lernt aus den aufgezeichneten Bewegungen. Das liefert hochwertige, aber teure Daten.
Menschliche Demonstrationen: Videos und Bewegungsdaten von Menschen, die eine Aufgabe ausführen.
Reale Prozessdaten: Messdaten darüber, wie Arbeit in Produktion und Logistik tatsächlich abläuft, also welche Tätigkeiten wie oft, wie lange und unter welchen Bedingungen stattfinden.
Synthetische Daten: In Simulationen oder mit Weltmodellen erzeugte Daten, die reale Daten ergänzen und vervielfältigen.
Die Qualität und Realitätsnähe dieser Daten bestimmt maßgeblich, wie gut ein Modell später in der echten Halle funktioniert.
3. Simulation und Weltmodelle: lernen, bevor gehandelt wird
Weil reale Daten knapp, teuer und manchmal sicherheitskritisch sind, verlagert die Branche einen großen Teil des Lernens in virtuelle Umgebungen. Dabei kommen zwei unterschiedliche Ansätze zum Einsatz:
Physik-Simulation und digitale Zwillinge berechnen das Verhalten von Objekten mit einer Physik-Engine nach festen Regeln. Roboter können darin Aufgaben tausendfach parallel üben, etwa mit Reinforcement Learning.
Weltmodelle sind dagegen gelernte, generative KI-Modelle. Sie sagen voraus, wie sich eine Szene als Nächstes entwickelt, und können realistische Trainingsszenarien erzeugen. Kompakte Weltmodelle laufen inzwischen auch direkt im Roboter.
Die zentrale Herausforderung dieser Schicht ist die Sim-to-Real-Lücke. Keine Simulation bildet Reibung, Materialeigenschaften oder Sensorrauschen perfekt ab. Was in der Simulation funktioniert, muss sich in der Realität erst bewähren. Techniken wie Domain Randomization, bei der Simulationsparameter gezielt variiert werden, und das Nachtrainieren mit realen Daten verkleinern diese Lücke.
4. Wahrnehmung: wie Maschinen die Welt und sich selbst erfassen
Ein Roboter muss zwei Dinge gleichzeitig wahrnehmen, seine Umgebung und seinen eigenen Körper:
Umgebung: Kameras, Tiefensensoren und LiDAR.
Eigener Körper: Die sogenannte Propriozeption misst Gelenkstellungen, Geschwindigkeiten und Lage, etwa über Encoder und Inertialsensoren (IMUs).
Greifen: Kraft-Momenten-Sensoren und taktile Sensoren zeigen, wie fest ein Objekt gehalten wird und ob es rutscht.
Erst die Kombination dieser Quellen, die Sensorfusion, ergibt ein verlässliches Lagebild. In modernen Systemen ist Wahrnehmung oft kein getrenntes Modul mehr, denn Robotik-Foundation-Models verarbeiten Kamerabilder und Sensordaten direkt.
5. Robotik-Foundation-Models: von der Wahrnehmung zur Handlung
Diese Schicht ist die eigentliche „Intelligenz“ im Stack. Der aktuelle Stand der Technik sind Vision-Language-Action-Modelle (VLA). Sie erhalten Kamerabilder und eine Anweisung in natürlicher Sprache, etwa „Lege die Kiste auf das obere Regal“, und erzeugen daraus direkt Bewegungsbefehle. Bekannte Beispiele sind NVIDIA Isaac GR00T, π0 von Physical Intelligence und Gemini Robotics von Google DeepMind.
Viele Architekturen kombinieren dabei zwei Ebenen:
Ein langsameres Modell, das eine Aufgabe versteht und in Teilschritte zerlegt.
Eine schnelle Ebene, die daraus flüssige Bewegungen erzeugt.
Trainiert werden diese Modelle vor allem mit Imitation Learning, also dem Lernen aus Demonstrationen, und mit Reinforcement Learning in der Simulation.
Der Unterschied zur klassischen Automatisierung: Statt jede Bewegung fest zu programmieren, lernt das System allgemeine Fähigkeiten, die es auf neue Objekte und Situationen übertragen soll. Diese Generalisierung ist das erklärte Ziel der Branche, in der Praxis aber noch begrenzt. Robuste Leistung über lange Schichten und wechselnde Bedingungen ist eine der größten offenen Aufgaben.
6. Steuerung und Aktorik: wenn Entscheidungen zu Bewegung werden
Die oberste Schicht setzt Entscheidungen physisch um. Sie besteht aus zwei Teilen:
Steuerung (Software): Bewegungsplanung und Echtzeitregelung sorgen dafür, dass eine geplante Bewegung präzise, stabil und kollisionsfrei ausgeführt wird. Diese Regelkreise laufen deutlich schneller als die KI-Modelle darüber. Middleware wie ROS 2 verbindet die Komponenten.
Aktorik (Hardware): Motoren, Getriebe, Gelenke und Greifer beziehungsweise Roboterhände. Gerade bei humanoiden Robotern gelten geschickte Hände mit vielen Freiheitsgraden sowie kompakte, kostengünstige Aktuatoren als einer der großen technischen Engpässe.
Zu dieser Schicht gehört auch die funktionale Sicherheit. Fehler wirken hier nicht digital, sondern unmittelbar in der realen Welt. Normen wie ISO 10218 für Industrieroboter und ISO/TS 15066 für die Mensch-Roboter-Kollaboration sowie künftig die EU-Maschinenverordnung setzen den Rahmen.
Genau hier zeigt sich der Unterschied zur Generative AI: Ein Sprachmodell kann eine Handlung beschreiben, ein Physical-AI-System führt sie aus.
Welche Schicht entscheidet über die Gewinner der nächsten Dekade?
Aus unserer Sicht liegt der größte Engpass in den Daten: Wer besser versteht, wie physische Arbeit tatsächlich abläuft, trainiert bessere Modelle. Betrachtet man den Stack als Landkarte, sind die Schichten unterschiedlich umkämpft:
Compute ist ein etablierter, kapitalintensiver Markt mit wenigen dominanten Anbietern.
Aktorik ist für klassische Industrieroboter ausgereift, bei humanoiden Robotern aber noch ein echter Engpass, vor allem bei Händen und Kosten.
Foundation Models entwickeln sich rasant, sind aber nur so gut wie die Daten, mit denen sie trainiert werden.
Simulation und Weltmodelle vervielfältigen Daten, ersetzen reale Daten aber nicht: Ohne realen Bezug bleibt die Sim-to-Real-Lücke bestehen.
Damit rückt die Datenschicht ins Zentrum. Besonders knapp sind Daten, die zeigen, wie Arbeit in realen Lagern und Fabriken aussieht: welche Handgriffe wie oft vorkommen, wie lange sie dauern, wo Menschen ausweichen, warten oder schwer heben. Solche Daten helfen auf mehreren Ebenen: bei der Auswahl der Aufgaben, die sich für Roboter lohnen, beim Aufbau realistischer Simulationsszenarien und als Maßstab, an dem sich die Leistung eines Roboters messen lassen muss.
Genau hier setzen wir an. Mit Prozess- und Bewegungsanalysen erfasst MotionMiners seit Jahren, wie Menschen in Produktion und Logistik tatsächlich arbeiten.
Fazit
Viele Technologien des Physical-AI-Stacks gibt es seit Jahren. Neu ist, dass alle sechs Schichten gleichzeitig einen Reifegrad erreichen, der den Schritt aus dem Labor in die Halle möglich macht. Die eigentliche Innovation liegt deshalb nicht in einem einzelnen Baustein, sondern im Zusammenspiel. Und dieses Zusammenspiel steht und fällt mit Daten aus der realen Arbeitswelt.
Sie möchten wissen, welche Ihrer Prozesse sich für Physical AI eignen.
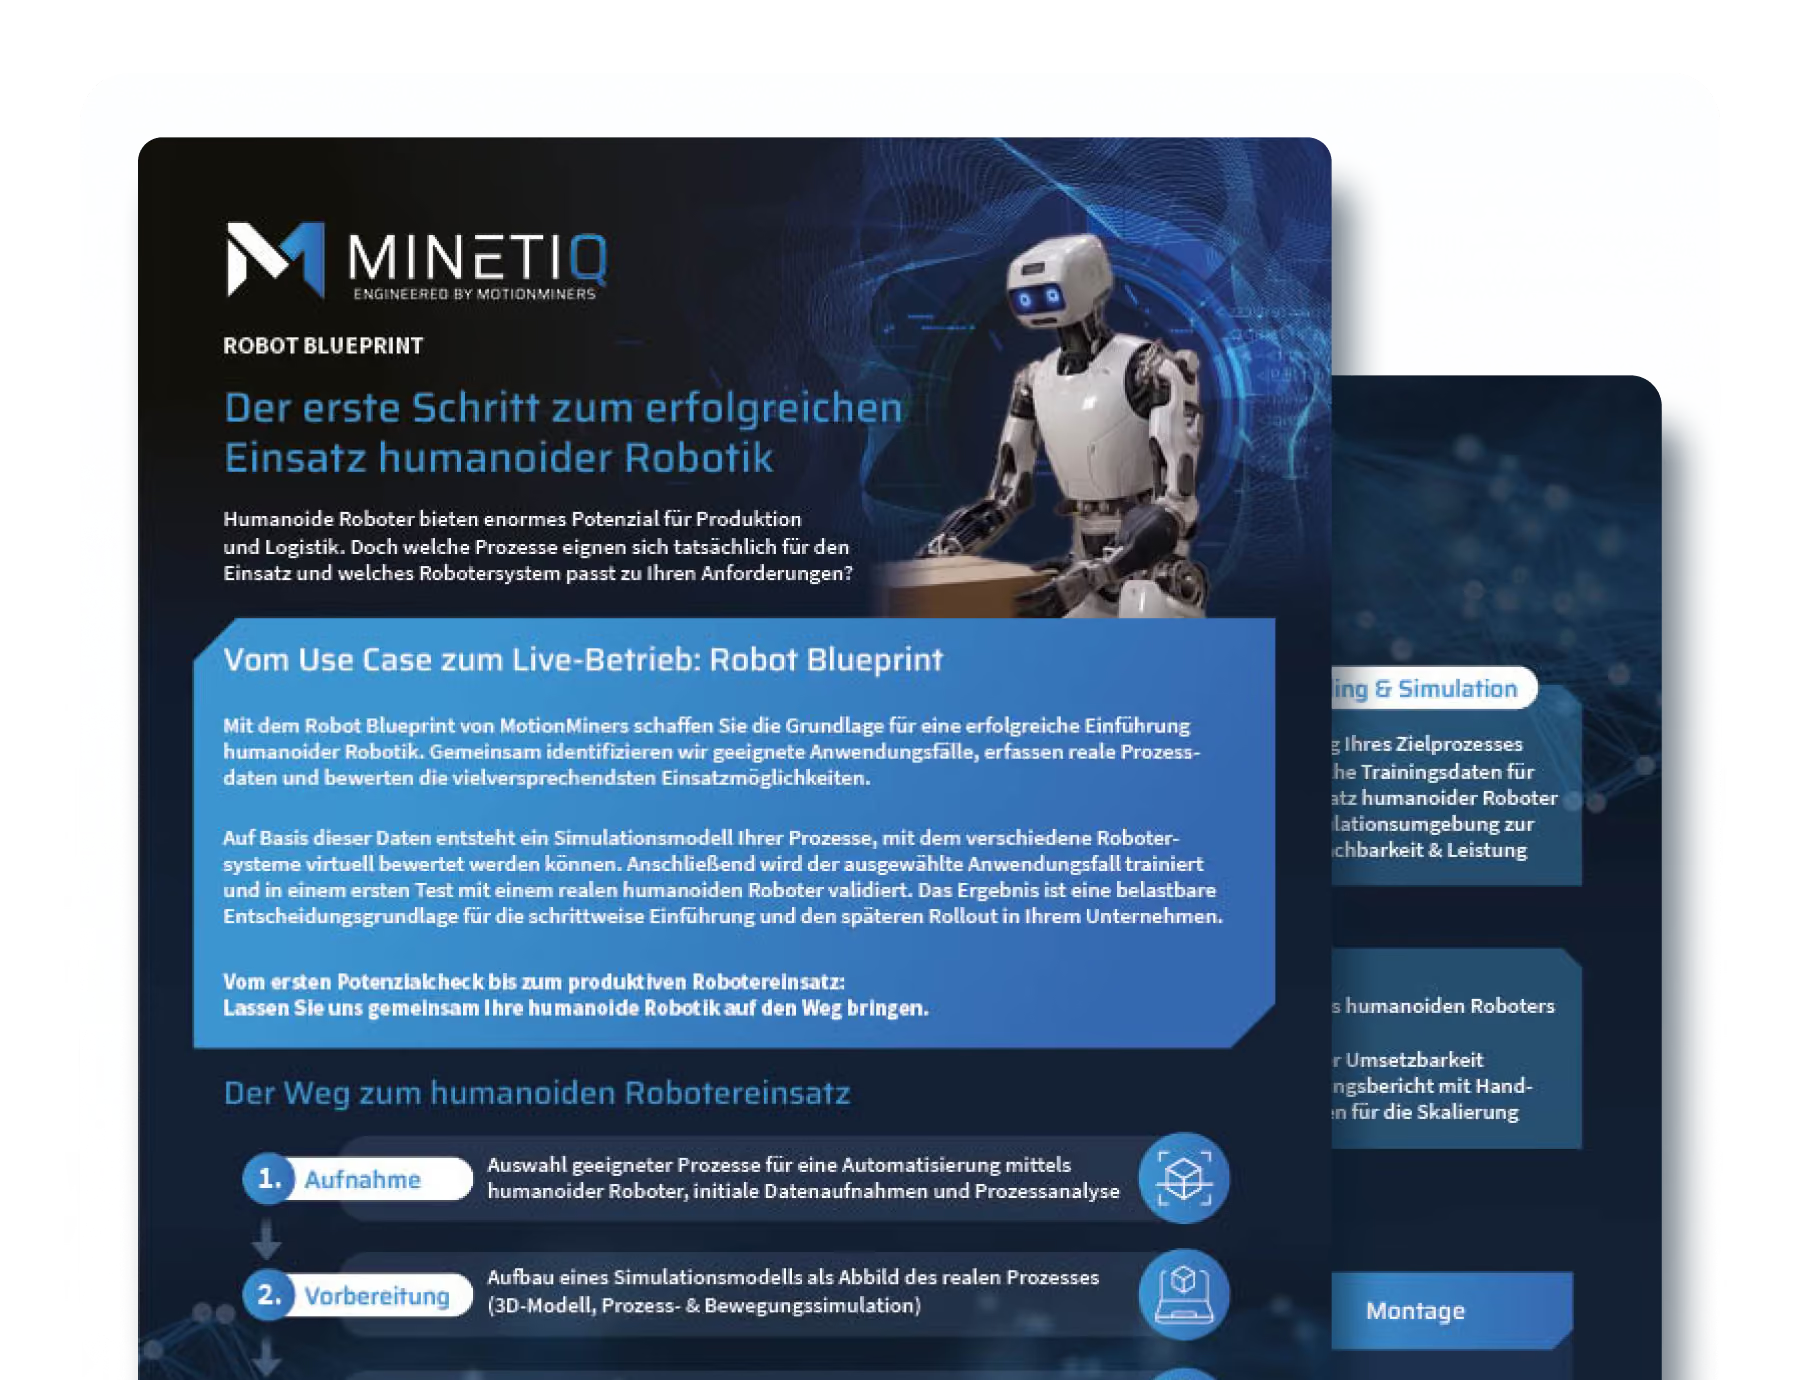
Unser kostenloses Factsheet zeigt Ihnen, wie Sie humanoide Robotik in Produktion und Logistik fundiert einführen: von der Prozessanalyse bis zum produktiven Einsatz.
Der Weg vom Use Case bis zum Live-Betrieb
Ergebnisse aus jeder Projektphase im Überblick
Konkrete Use Cases für Intralogistik, Produktion und Montage