Wie Humanoide Robotik Logistik & Produktion verändert
Humanoide Roboter sorgen für viel Aufmerksamkeit, doch was können sie in Logistik und Produktion heute wirklich leisten? Wir erklären, wie die Systeme technisch funktionieren, wo sie bereits in Pilotprojekten arbeiten, welche Hürden noch zu nehmen sind und wie sich Unternehmen schon jetzt vorbereiten können.
11/10/2026
5
Minuten Lesezeit
Kaum ein Thema der Robotik erzeugt derzeit so viel Aufmerksamkeit wie humanoide Roboter. Videos von Maschinen, die Kisten tragen, Regale befüllen oder Teile in eine Montagelinie einsetzen, verbreiten sich millionenfach. Gleichzeitig investieren Tech-Konzerne, Autohersteller und Risikokapitalgeber Milliarden in die Entwicklung.
Für Entscheider in Logistik und Produktion stellt sich vor allem eine Frage: Was können humanoide Roboter heute wirklich, und wann werden sie im eigenen Betrieb relevant? In diesem Beitrag erklären wir, was Humanoid Robotics ausmacht, wie die Systeme technisch funktionieren, wo sie bereits getestet werden und welche Hürden noch zu nehmen sind.
Was sind humanoide Roboter? Eine Definition
Humanoide Roboter sind Roboter, deren Körperbau dem des Menschen nachempfunden ist: mit Rumpf, Kopf, zwei Armen mit Händen und meist zwei Beinen. Ziel ist nicht die optische Ähnlichkeit, sondern die Fähigkeit, sich in Umgebungen zu bewegen und Werkzeuge zu nutzen, die für Menschen gebaut wurden.
Neben zweibeinigen Modellen gibt es auch Varianten mit menschenähnlichem Oberkörper auf einer fahrbaren Basis. Sie verzichten auf das Gehen, sind dafür energieeffizienter und stabiler. In der Industrie werden beide Bauformen getestet.
Humanoide Roboter sind die wohl anspruchsvollste Anwendung von Physical AI: Sie vereinen alle Schichten des Physical-AI-Stacks in einem einzigen Körper. Was hinter diesen Schichten steckt, erklären wir ausführlich in unserem Beitrag Der Physical-AI-Stack.
Das stärkste Argument für humanoide Roboter ist die Umgebung: Fabriken und Lager sind für Menschen gebaut. Treppen, Regalhöhen, Türgriffe, Arbeitsplätze und Werkzeuge sind auf den menschlichen Körper ausgelegt. Ein Roboter mit menschenähnlichen Proportionen kann sich theoretisch in bestehende Abläufe einfügen, ohne dass die Halle umgebaut werden muss.
Dazu kommen zwei weitere Argumente:
Vielseitigkeit: Ein klassischer Industrieroboter ist für eine Aufgabe optimiert. Ein Humanoider soll mit derselben Hardware viele unterschiedliche Tätigkeiten übernehmen, je nachdem, welche Fähigkeiten seine Software gelernt hat.
Lernen vom Menschen: Weil Körperbau und Bewegungen ähnlich sind, lassen sich menschliche Demonstrationen und Bewegungsdaten leichter auf den Roboter übertragen.
Ehrlicherweise gibt es auch Gegenargumente. Für viele Aufgaben sind spezialisierte Lösungen wie fahrerlose Transportsysteme, Roboterarme oder automatische Kleinteilelager schneller, günstiger und zuverlässiger. Humanoide Roboter werden diese Systeme nicht ersetzen. Ihr Potenzial liegt in den Tätigkeiten, die bisher zu variabel, zu kleinteilig oder zu verteilt waren, um sie wirtschaftlich zu automatisieren.
Wie ein humanoider Roboter technisch aufgebaut ist
Ein humanoider Roboter ist im Kern ein Physical-AI-System in Menschengestalt: Körper, Sinne und ein lernendes „Gehirn“ müssen in Echtzeit zusammenarbeiten. Die wichtigsten Komponenten sind:
Körper und Aktorik: Ein humanoider Roboter hat typischerweise mehrere Dutzend Gelenke, sogenannte Freiheitsgrade. Jedes davon braucht einen Aktuator aus Motor, Getriebe und Sensorik. Die Aktuatoren müssen kompakt, kraftvoll und zugleich nachgiebig genug sein, um sicher mit Menschen und Objekten umzugehen.
Hände: Die Hand ist eine der größten technischen Herausforderungen. Um Werkzeuge zu nutzen oder unterschiedliche Teile zu greifen, braucht sie viele Freiheitsgrade, Kraftsensorik und taktile Sensoren auf engstem Raum. Viele Anbieter setzen daher für Industrieaufgaben auch auf einfachere Greifer.
Gleichgewicht und Fortbewegung: Zweibeiniges Gehen erfordert permanente Balanceregelung. Diese Steuerung wird heute häufig mit Reinforcement Learning in der Simulation trainiert und anschließend auf den echten Roboter übertragen.
Wahrnehmung: Kameras, Tiefensensoren und teils LiDAR erfassen die Umgebung, Inertialsensoren und Gelenkencoder die eigene Lage und Bewegung.
Das „Gehirn“: Robotik-Foundation-Models wie Vision-Language-Action-Modelle verarbeiten Bilder und Anweisungen und erzeugen daraus Bewegungen. Sie laufen auf einem leistungsfähigen Edge-Computer direkt im Roboter.
Energie: Der Akku begrenzt die Einsatzdauer. Für den Mehrschichtbetrieb werden Lösungen wie Schnellladen oder selbstständig wechselbare Akkus entwickelt.
Stand heute: Wo humanoide Roboter bereits arbeiten
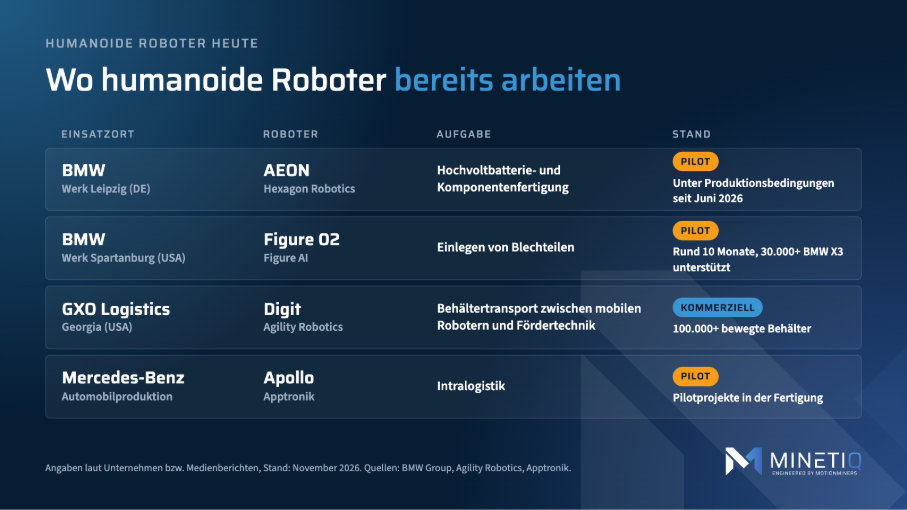
Humanoide Roboter haben den Sprung von der Messebühne in reale Werkshallen geschafft, arbeiten aber fast ausschließlich in Pilotprojekten mit kleinen Flotten und klar abgegrenzten Aufgaben. Die bekanntesten Beispiele:
Der Leipziger Pilot ist besonders relevant für den deutschen Markt: Er ist nach BMW-Angaben der erste Einsatz humanoider Roboter in der europäischen Fahrzeugproduktion des Konzerns. Die Akkus der Roboter halten dort je nach Tätigkeit etwa drei bis vier Stunden und werden selbstständig gewechselt (Quelle).
Auffällig ist, welche Aufgaben heute übernommen werden: Behälter bewegen, Teile einlegen, Material bereitstellen. Es sind wiederholbare Tätigkeiten in strukturierter Umgebung, nicht komplexe Montage. Viele Leistungszahlen stammen zudem von den Herstellern selbst; unabhängige Daten zu Taktzeiten, Ausfallraten und Wirtschaftlichkeit sind bisher rar.
Die größten Hürden auf dem Weg in den Regelbetrieb
Zwischen einem erfolgreichen Pilotprojekt und dem Einsatz von Hunderten Robotern im Schichtbetrieb liegen noch mehrere ungelöste Aufgaben.
Zuverlässigkeit: Im Regelbetrieb zählt nicht, ob ein Roboter eine Aufgabe einmal schafft, sondern ob er sie tausendfach fehlerfrei erledigt. Ausfallzeiten und Fehlgriffe entscheiden über die Wirtschaftlichkeit.
Generalisierung: Heutige Systeme beherrschen einzelne, trainierte Aufgaben gut. Der Wechsel auf neue Teile, neue Abläufe oder veränderte Umgebungen erfordert oft noch zusätzliches Training.
Hände und Hardware: Geschickte, robuste und bezahlbare Hände sowie langlebige Aktuatoren sind technisch weiterhin anspruchsvoll.
Sicherheit und Normen: Ein zweibeiniger Roboter, der stürzen kann, stellt andere Anforderungen an die funktionale Sicherheit als ein fest montierter Industrieroboter. Bestehende Normen sind darauf nur teilweise ausgelegt, entsprechende Standards für mobile, zweibeinige Roboter werden erst entwickelt.
Kosten und Wirtschaftlichkeit: Anschaffungs-, Integrations- und Wartungskosten müssen sich gegenüber Alternativen rechnen. Viele Anbieter setzen deshalb auf Mietmodelle (Robots-as-a-Service).
Daten: Robotik-Modelle brauchen große Mengen realitätsnaher Trainingsdaten. Daten darüber, wie Arbeit in realen Hallen tatsächlich abläuft, sind knapp und einer der wichtigsten Hebel für bessere Systeme.
Die Branche entwickelt sich in allen diesen Punkten schnell. Realistisch ist dennoch, dass der breite Einsatz schrittweise erfolgt: von einzelnen Aufgaben über größere Flotten bis hin zu vielseitig einsetzbaren Systemen.
Was Unternehmen jetzt tun können
Humanoide Roboter sind für die meisten Betriebe heute noch kein Kaufobjekt, aber die Vorbereitung beginnt jetzt. Wer erst handelt, wenn die Systeme breit verfügbar sind, verliert wertvolle Zeit. Drei Schritte helfen:
Eigene Tätigkeiten verstehen: Welche manuellen Aufgaben fallen wie oft an, wie lange dauern sie, und wie belastend sind sie? Erst objektive Prozessdaten zeigen, wo ein humanoider Roboter überhaupt sinnvoll wäre.
Kandidaten bewerten: Gute Einstiegsaufgaben sind wiederholbar, finden in strukturierter Umgebung statt und sind für Menschen ergonomisch belastend, etwa Behälterhandling oder Materialbereitstellung.
Ausgangslage messen: Wer heute Zeiten, Wege und Belastungen erfasst, kann später belegen, ob ein Roboter tatsächlich Mehrwert bringt.
Fazit
Humanoide Roboter sind die sichtbarste Form von Physical AI und zugleich ihre anspruchsvollste. Die ersten Pilotprojekte bei BMW, GXO oder Mercedes-Benz zeigen, dass die Technologie in realen Hallen funktionieren kann, aktuell noch für eng umrissene Aufgaben. Entscheidend für den nächsten Schritt sind Zuverlässigkeit, Sicherheit, Kosten und vor allem Daten aus der realen Arbeitswelt.
Sie möchten wissen, welche Ihrer Prozesse sich für humanoide Roboter eignen?
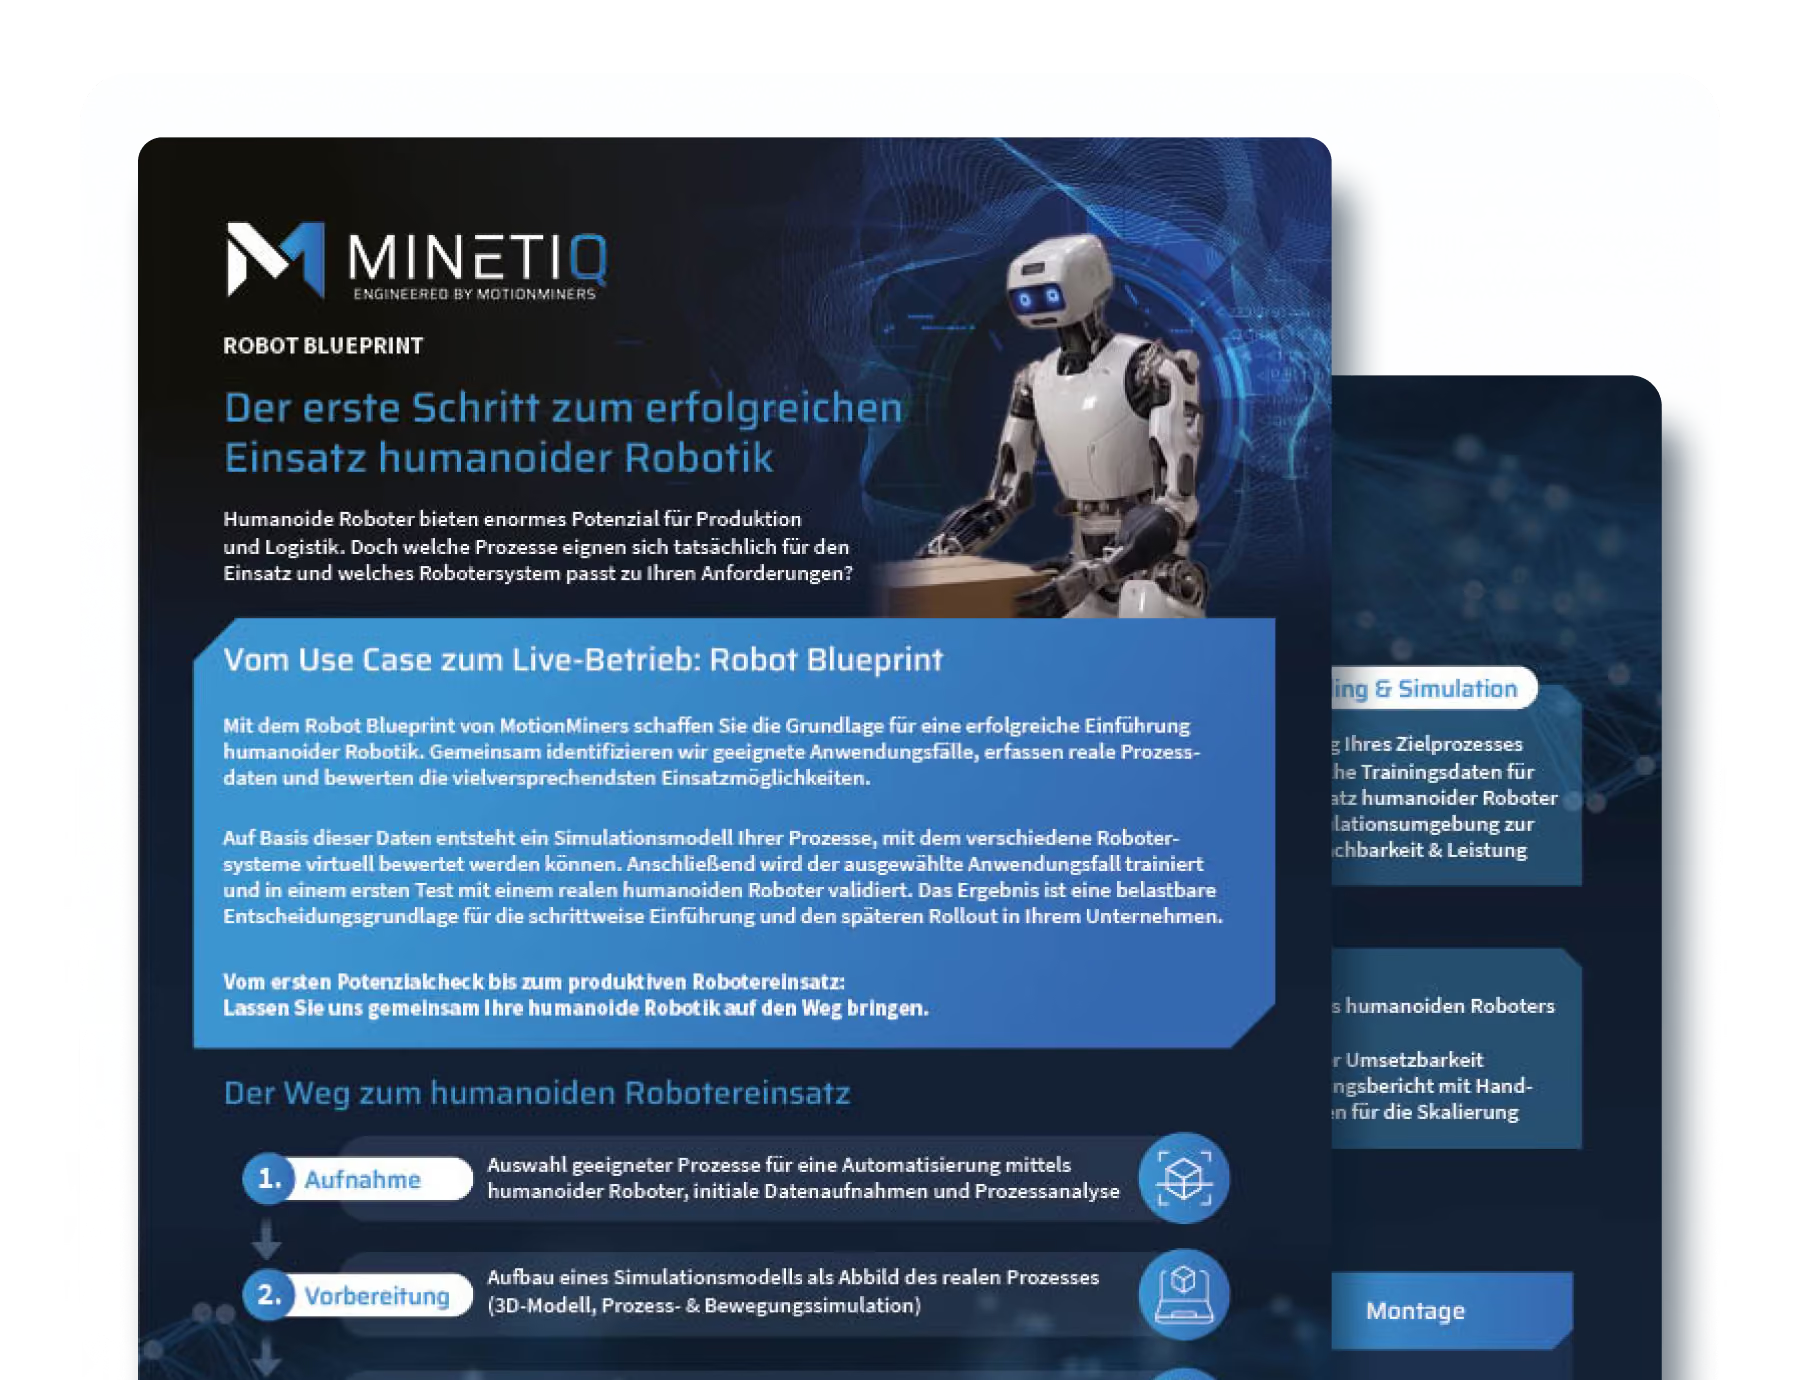
Unser kostenloses Factsheet zeigt Ihnen, wie Sie humanoide Robotik in Produktion und Logistik fundiert einführen: von der Prozessanalyse bis zum produktiven Einsatz.
Der Weg vom Use Case bis zum Live-Betrieb
Ergebnisse aus jeder Projektphase im Überblick
Konkrete Use Cases für Intralogistik, Produktion und Montage